


Logiciel de mouvement : SYM_Motion
Notre solution logicielle pour hexapodes dynamiques
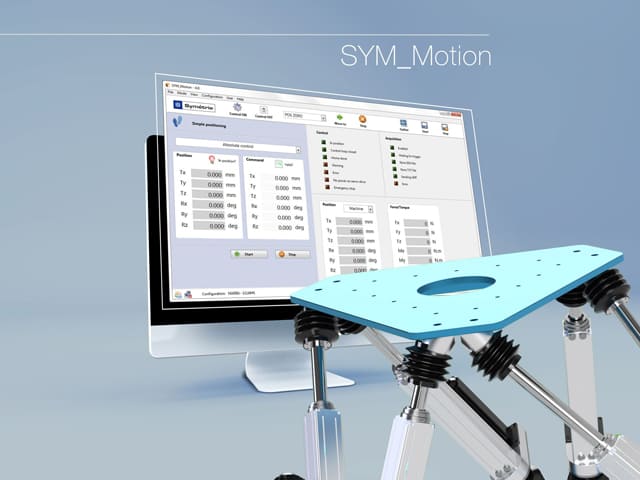
UN LOGICIEL SIMPLE POUR UNE MACHINE COMPLEXE
Le logiciel de mouvement SYM_Motion permet de contrôler les mouvements d’un hexapode dynamique sur la base d’algorithmes complexes. Il réalise la transformation des mouvements souhaités dans les 6 degrés de liberté en informations utiles pour chacun des moteurs.
Le logiciel est simple et ergonomique afin que les opérateurs puissent utiliser facilement le système.
SYM_MOTION PERMET
■ L’affichage de la position en temps réel
■ De positionner l’hexapode
■ La génération de trajectoires sinusoïdales et harmoniques
■ De reproduire des trajectoires issues d’enregistrements
■ La configuration du centre de rotation
■ De valider les trajectoires en toute sécurité pour l’hexapode et son chargement
EN OPTION
■ Acquisition : la possibilité de récupérer la position de l’hexapode à partir des informations des codeurs absolus des moteurs, en temps réel ou en post-processing
■ ERTT : External Real Time Trajectory, pour commander l’hexapode en temps réel, par exemple via un joystick (l’ERTT nécessite l’option API)
■ API : la possibilité de passer par une interface logicielle autre que SYM_Motion pour contrôler l’hexapode
SIMULATEUR HEXASYM
HexaSym est un logiciel de simulation créé par Symétrie pour tester les possibilités de mouvements et de charge de nos hexapodes de mouvement.


