Logiciel de positionnement : SYM_Positioning
Notre solution logicielle pour hexapodes positionneurs


AIDE AU CONTRÔLE DE L’HEXAPODE
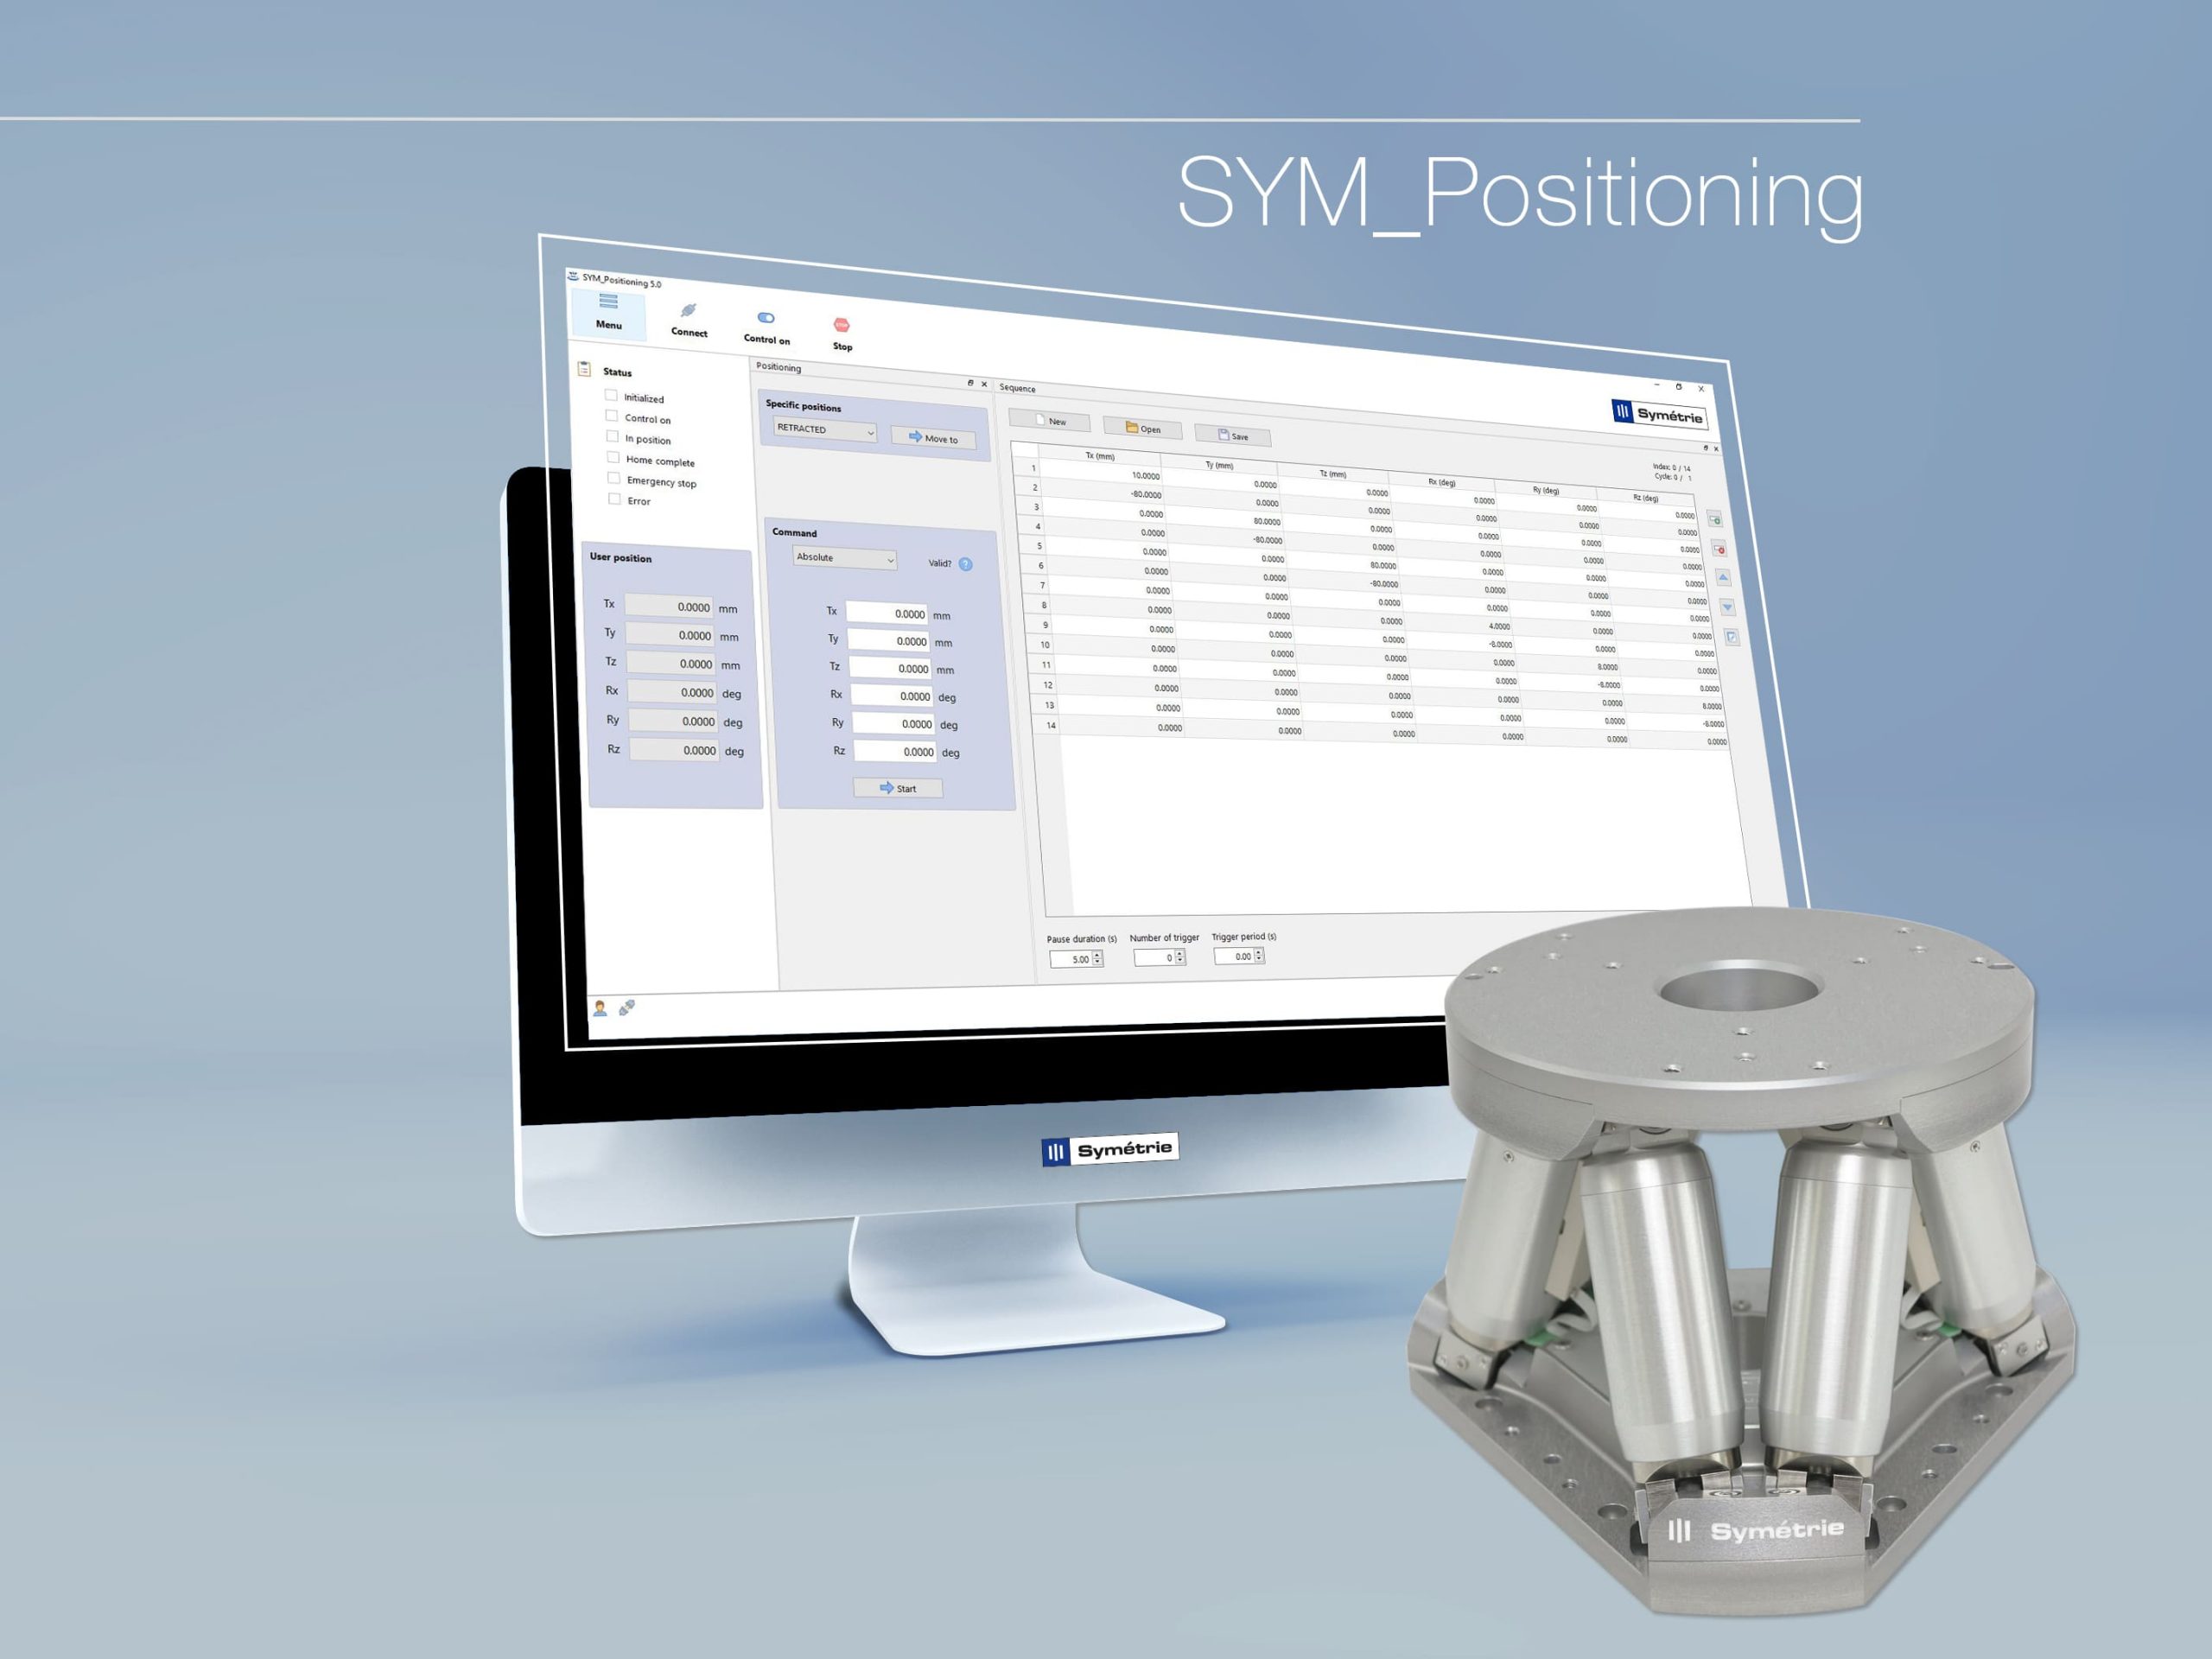
Grâce à une Interface Homme Machine (IHM) ergonomique, le logiciel de contrôle d’hexapode SYM_Positioning propose des commandes simples, mais également des générations de mouvements grâce à des fichiers spécifiques. De plus, le centre de rotation peut être facilement modifié dans le logiciel.
SYM_POSITIONING PERMET
■ Une commande du mouvement en toute sécurité
■ L’affichage de la position en temps réel
■ De générer des séquences de positions
■ La configuration du centre de rotation
■ De configurer des référentiels (systèmes de coordonnées)
■ La configuration des limites (position, vitesse…)
ET EN OPTION
■ Une API (Application Programming Interface)
■ Interfaces ou exemples en C++, LabVIEW, EPICS, TANGO, Python, Matlab…
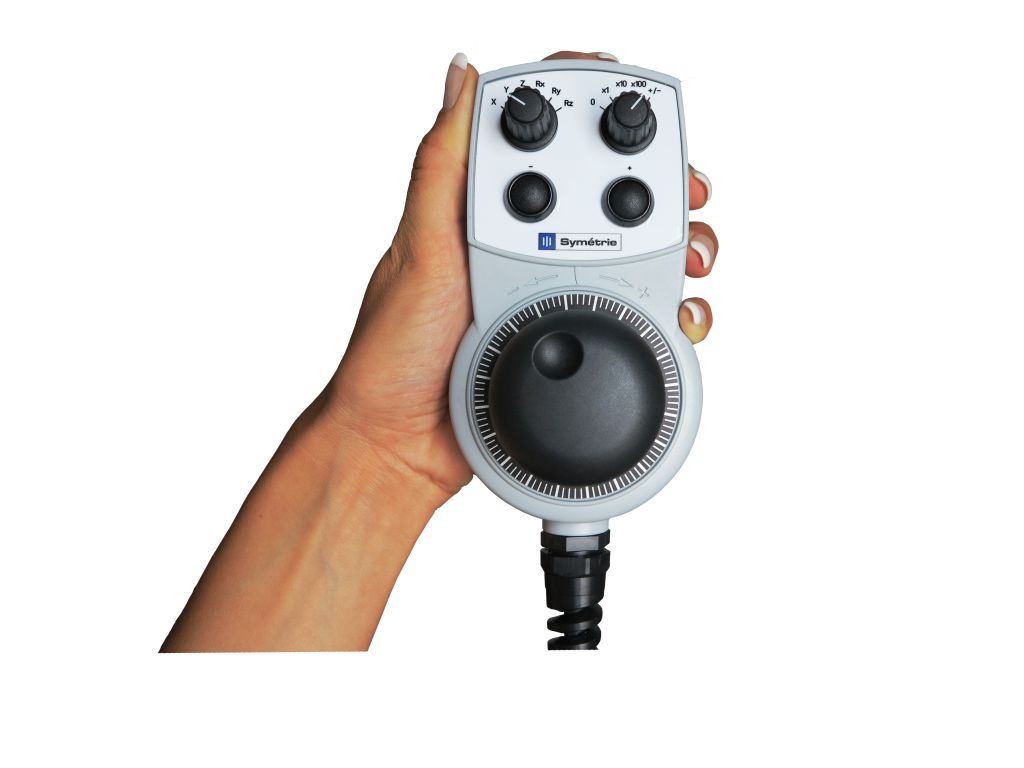
■ Contrôle par télécommande
SIMULATEUR HEXASYM
HexaSym est un logiciel de simulation créé par Symétrie pour tester les possibilités de mouvements et de charge de nos hexapodes de positionnement.